
RIEGL
Prevu3D unterstützt die folgenden Scanner von RIEGL:
Beispiele für RIEGL Software zur Verarbeitung:
RIEGL-Daten können in zwei Modi erfasst werden, und der Export-Workflow unterscheidet sich zwischen ihnen. Bestätigen Sie vor der Datenvorbereitung, welcher Modus verwendet wurde:
-
Terrestrisches Laserscanning (TLS) – Scans von festen Positionen, exportiert aus RiSCAN Pro. Folgen Sie dem nachstehenden Workflow.
-
Kinematisch (SLAM) – mobile Erfassung. Siehe Kinematischer Modus (SLAM) unten.
Datenverarbeitung
Abschnitt betitelt „Datenverarbeitung“Die folgenden Schritte gelten für die terrestrische (TLS-) Erfassung, die aus RiSCAN Pro exportiert wurde.
Export-Einstellungen
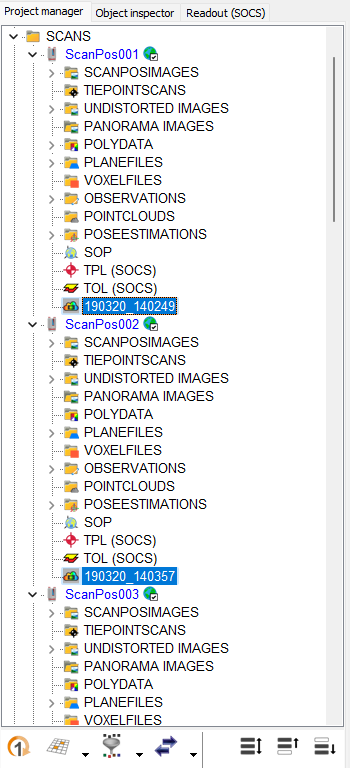
Abschnitt betitelt „Export-Einstellungen“Schritt 1: Punktwolken für den Export im Projektbaum auswählen
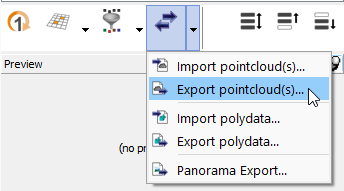
Schritt 2: Starten Sie das Exporttool
Das Exportwerkzeug befindet sich im Schnellstartmenü des Projektmanager-Fensters oder im Kontextmenü (Rechtsklick) einer ausgewählten Punktwolke.
Falls keine Punktwolken vorausgewählt wurden, beginnt das Exportwerkzeug mit einer Liste von Punktwolken, aus denen Sie auswählen können.
Schritt 3: Parameter einstellen
-
Wählen Sie das E57-Format
-
[Empfohlen] Lassen Sie die Option “Daten kombinieren ” deaktiviert
Wir empfehlen außerdem , die folgenden Parameter auszuwählen, auch wenn sie optional sind, um ein optimales Ergebnis zu erzielen.
-
Exportieren von Bildern aus dem Ordner SCANPOSIMAGES
-
Panoramabilder exportieren
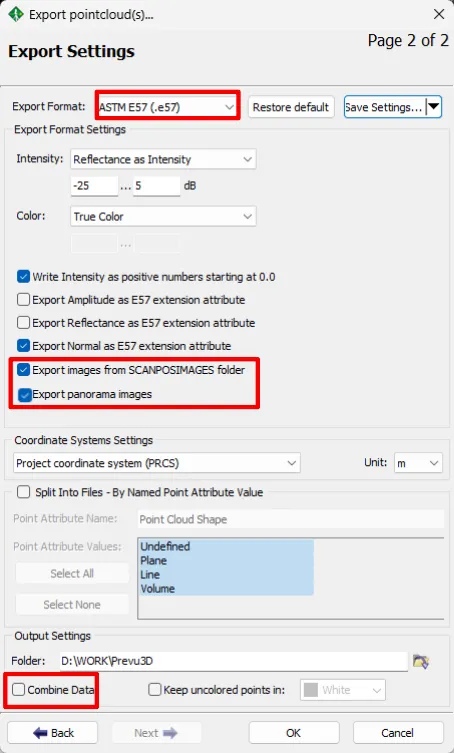
- Drücken Sie OK, um den Exportvorgang zu starten.
Nach dem Export können Sie Ihre e57-Dateien in Prevu3D hochladen, indem Sie dem upload -Workflow folgen.
Kinematischer Modus (SLAM)
Abschnitt betitelt „Kinematischer Modus (SLAM)“Die kinematische (SLAM-)Erfassung von RIEGL wird jetzt unterstützt. Der detaillierte Export-Workflow folgt in Kürze. In der Zwischenzeit muss die hochgeladene E57-Datei Folgendes enthalten:
-
Punktnormalen
-
Eingebettete Bilder
Wenn Sie sich nicht sicher sind, welchen Erfassungsmodus Ihre Daten verwenden, wenden Sie sich vor dem Hochladen an Ihren RIEGL-Bediener.