Emesent
Prevu3Dは、Emesentの以下の スキャナー をサポートしています。
処理用のEmesent ソフトウェア :
エクスポート設定
Section titled “エクスポート設定”Prevu3D内でEmesentデータセットを処理するには、出力フォルダから次のファイルが必要です。
-
点群データ (LAS/LAZ または E57)
-
軌道ファイル(XYZ)
-
[オプション]写真
-
[オプション]画像情報ファイル(frames_prevu3d.csv)
ステップ1:点群処理と軌道
Auraで処理ジョブを起動して、点群データを準備する必要があります。処理が完了したら、処理されたすべてのファイルを含むフォルダを開くことができます。
点群と軌道ファイルが見つかるはずです。この2つのファイルをPrevu3Dにアップロードできます。
ステップ2:カラー化(推奨)
Emesentのカラー化機能を使用すると、色付けされた点群で補強し、視覚化と分析のための情報を提供できます。カラー化は、スキャナーのLiDARデータと、スキャン中に撮影された画像を統合することで機能します — Hovermapに取り付けたGoPro、またはGX1の内蔵カメラから取得します。
色付きの点群を作成するために必要なものがすべて揃っていることを確認します。
-
スキャンフォルダ(お使いのデバイスの生データを含む)。
-
関連する画像(Hovermapの場合はスキャンフォルダー内のGoPro MP4ファイル、GX1の場合はスキャン中に撮影された内蔵カメラの画像)。
新しいスキャンジョブを設定し、 カラー化 ワークフローを選択できます。
処理が完了したら、処理されたファイルを含むフォルダを開くと、名前に 「_colourised」 が含まれる点群が見つかります。
ステップ1のものの代わりに、この色付きのバージョンをアップロードできます。
ステップ3:写真と写真情報(オプション)
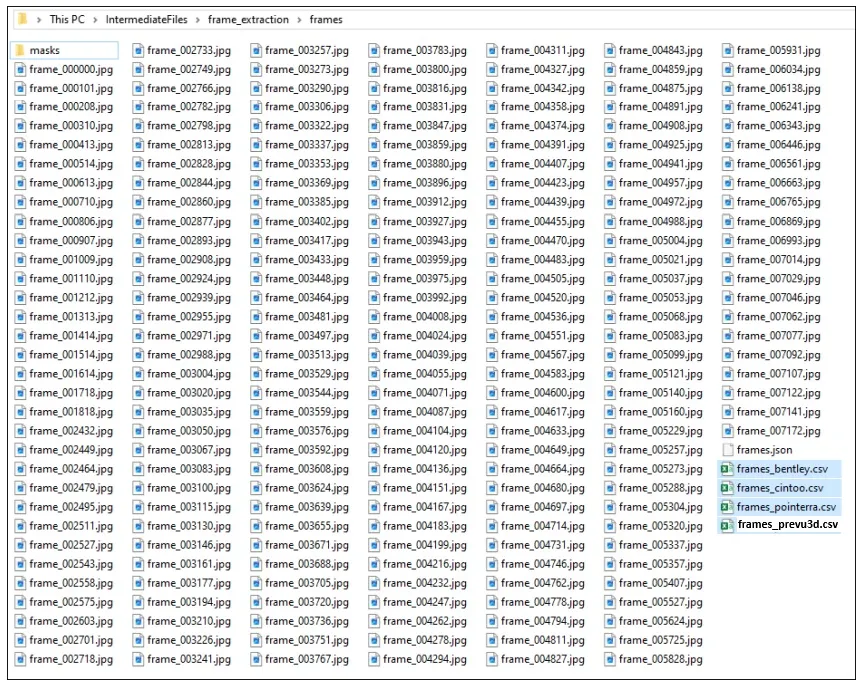
色付け中に使用される画像フレームは、色付けされた点群とともにエクスポートできます。これらは、Intermediate files > frame_extraction > frames フォルダにあります。
frames_prevu3d.csvですべてのjpgファイルをアップロードできます。