
RIEGL
Prevu3Dは、RIEGLの次の スキャナー をサポートしています。
処理用のRIEGL ソフトウェア の例:
RIEGLのデータは2つのモードでキャプチャでき、モードによってエクスポートのワークフローが異なります。データを準備する前に、どちらのモードで取得されたかを確認してください。
-
地上型レーザースキャン(TLS) — RiSCAN Proからエクスポートされる固定位置のスキャンです。以下のワークフローに従ってください。
-
キネマティック(SLAM) — モバイルによるキャプチャです。下記のキネマティック(SLAM)モードを参照してください。
以下の手順は、RiSCAN Proからエクスポートされた**地上型(TLS)**キャプチャに適用されます。
エクスポート設定
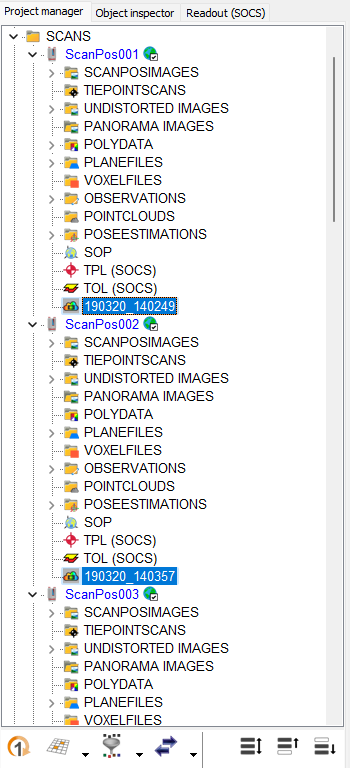
Section titled “エクスポート設定”ステップ1 : プロジェクトツリーでエクスポートする点群を選択する。
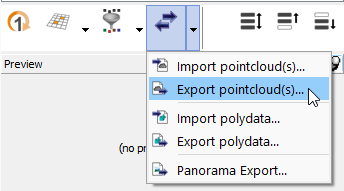
ステップ2 : エクスポートツールを起動する
エクスポートツールは、プロジェクトマネージャーペインのクイックスタートメニュー、または選択した点群のコンテキストメニュー(右クリック)にあります。
点群が事前に選択されていない場合、エクスポートツールは点群のリストから選択します。
ステップ 3 : パラメータを設定する
-
E57形式を選択
-
[推奨]データを結合しない
**また、**最適な結果を得るために、次のパラメーターがオプションであっても選択することをお勧めします。
-
SCANPOSIMAGESフォルダから画像をエクスポート
-
パノラマ画像のエクスポート
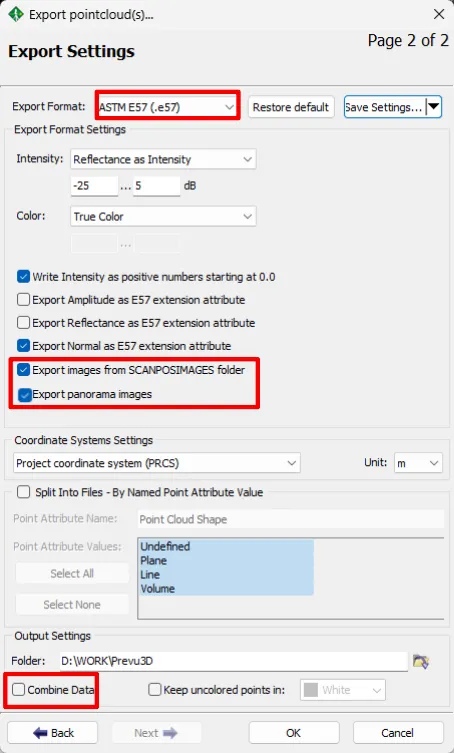
- [OK]を押して、エクスポートプロセスを開始します。
エクスポートすると、 upload ワークフローに従って、Prevu3D内にe57ファイルをアップロードできるようになります。
キネマティック(SLAM)モード
Section titled “キネマティック(SLAM)モード”RIEGLのキネマティック(SLAM)キャプチャに対応しました。詳細なエクスポートのワークフローは近日公開予定です。それまでの間、アップロードするE57ファイルには以下が含まれている必要があります。
-
点の法線
-
埋め込み画像
データがどのキャプチャモードで取得されたか不明な場合は、アップロードの前にRIEGLのオペレーターにご確認ください。