Emesent
Prevu3D는 Emesent의 다음 스캐너를 지원합니다:
처리를 위한 Emesent 소프트웨어:
데이터 처리
섹션 제목: “데이터 처리”내보내기 설정
섹션 제목: “내보내기 설정”Prevu3D 내에서 Emesent 데이터셋을 처리하려면, Output 폴더에서 다음 파일이 필요합니다:
-
포인트 클라우드(LAS/LAZ 또는 E57)
-
궤적 파일(XYZ)
-
[선택 사항] 사진
-
[선택 사항] 사진 정보 파일(frames_prevu3d.csv)
1단계: 포인트 클라우드 처리 및 궤적
포인트 클라우드를 준비하려면 Aura에서 처리 작업을 실행해야 합니다. 처리가 완료되면 처리된 모든 파일이 포함된 폴더를 열 수 있습니다.
포인트 클라우드와 궤적 파일을 찾을 수 있습니다. 이 2개 파일을 Prevu3D에 업로드할 수 있습니다.
2단계: 컬러화(권장)
Emesent의 컬러화 기능을 사용하면 포인트 클라우드에 실제 색상을 추가하여, 시각화와 분석을 위한 추가 컨텍스트를 제공할 수 있습니다. 컬러화는 스캐너의 LiDAR 데이터를 스캔 중 캡처된 이미지 — Hovermap에 장착된 GoPro 또는 GX1의 통합 카메라 — 와 병합하는 방식으로 작동합니다.
컬러화된 포인트 클라우드를 만드는 데 필요한 모든 것이 있는지 확인하세요:
-
스캔 폴더(장치의 원시 데이터 포함).
-
관련 이미지(Hovermap의 경우 스캔 폴더 내의 GoPro MP4 파일; GX1의 경우 스캔 중 캡처된 통합 카메라 이미지).
New Scan Job을 구성하고 Colorize 워크플로를 선택할 수 있습니다.
처리가 완료되면 처리된 파일이 포함된 폴더를 열 수 있으며 이름에 **“_colourised”**가 있는 포인트 클라우드를 찾을 수 있습니다.
1단계의 것 대신 이 컬러화된 버전을 업로드할 수 있습니다.
3단계: 사진 및 사진 정보(선택 사항)
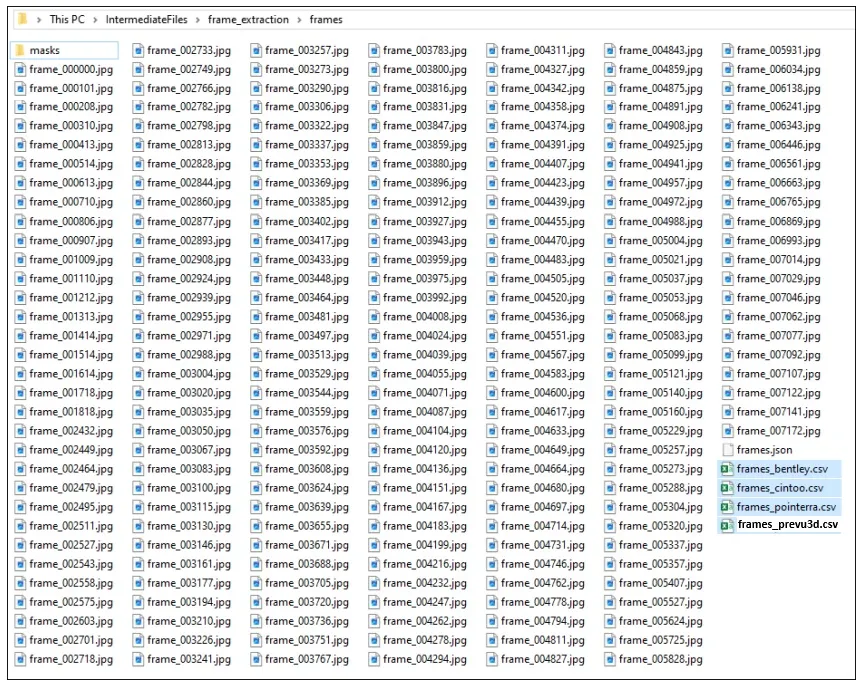
컬러화 중 사용된 이미지 프레임은 컬러화된 포인트 클라우드와 함께 내보낼 수 있습니다. Intermediate files > frame_extraction > frames 폴더에서 찾을 수 있습니다.
모든 jpg 파일을 frames_prevu3d.csv와 함께 업로드할 수 있습니다