Emesent
Prevu3D 支持以下来自 Emesent 的扫描仪:
用于处理的 Emesent 软件:
要在 Prevu3D 内部处理 Emesent 数据集,我们需要你的 Output 文件夹中的以下文件:
-
点云(LAS/LAZ 或 E57)
-
轨迹文件(XYZ)
-
[可选] 图片
-
[可选] 图片信息文件(frames_prevu3d.csv)
步骤 1:点云处理与轨迹
你需要在 Aura 上启动一个处理作业来准备你的点云。处理完成后,你可以打开包含所有已处理文件的文件夹。
你应该会找到点云和轨迹文件。你可以将这 2 个文件上传到 Prevu3D。
步骤 2:着色(推荐)
Emesent 的着色功能允许你为点云增添真彩色,为可视化和分析提供额外的上下文。着色的工作原理是将扫描仪的 LiDAR 数据与扫描期间采集的影像合并——来自安装在 Hovermap 上的 GoPro,或来自 GX1 的集成相机。
检查你是否拥有创建着色点云所需的一切:
-
你的扫描文件夹(包含来自你设备的原始数据)。
-
相关的影像(对于 Hovermap,是扫描文件夹中的 GoPro MP4 文件;对于 GX1,是扫描期间采集的集成相机影像)。
你将能够配置你的 New Scan Job 并选择 Colorize 工作流程。
处理完成后,你可以打开包含已处理文件的文件夹,应该会找到名称中带有 “_colourised” 的点云。
你将能够上传此着色版本,而不是步骤 1 中的版本。
步骤 3:图片与图片信息(可选)
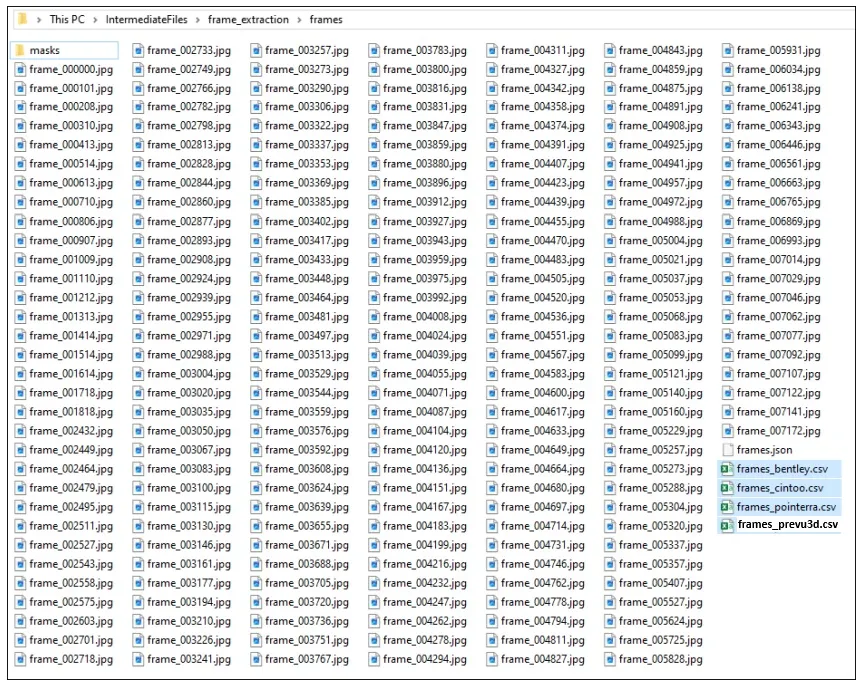
着色期间使用的图像帧可以与着色点云一起导出。你可以在 Intermediate files > frame_extraction > frames 文件夹中找到它们。
你可以将所有 jpg 文件与 frames_prevu3d.csv 一起上传。