
Exyn
Prevu3D 支持以下来自 Exyn Technologies 的扫描仪:
用于处理的 Exyn 软件:
- ExynView
要在 Prevu3D 内部处理 Exyn 数据集,我们需要以下可从 ExynView 导出的文件:
-
着色点云(PLY)
-
[可选] 全景图
-
[可选] 全景图像位置文件(“image_locations.csv”)
步骤 1:点云处理
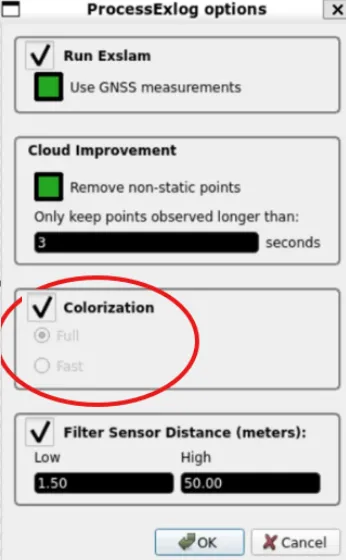
你需要在 ExynView 平板电脑上的 ExynView 内处理原始 exlog 数据以生成点云。为了与 Prevu3D 兼容,必须选择 “Full Colorization” 选项。
要执行此操作:
-
将 exlog 从 Nexy 传输到 ExynView 平板电脑。
-
打开 ExynView 并从后处理菜单中选择 “Process Capture (.ex)”。
-
确保勾选着色复选框并选择 “Full” 子选项。
-
点击 OK 以启动后处理流水线。
步骤 2:点云和全景图导出
在步骤 1 中处理点云后,可以在同一后处理菜单中导出着色点云和全景图。
要执行此操作:
-
点击 “Export / Additional Processing” 部分内的 “Export” 按钮。
-
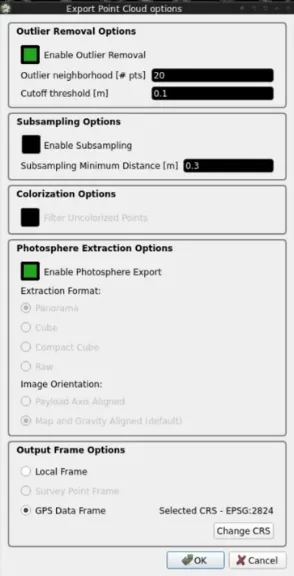
在 “Export Point Cloud” 选项对话框中,取消选择 “Subsampling Options”。
-
[如果需要全景图] 选择 “Enable Photosphere Export” 选项,提取格式为 “Panorama”,图像方向为 “Map and Gravity Aligned (default)”。
-
配置好选项后,点击 “OK” 以打开保存对话框。
-
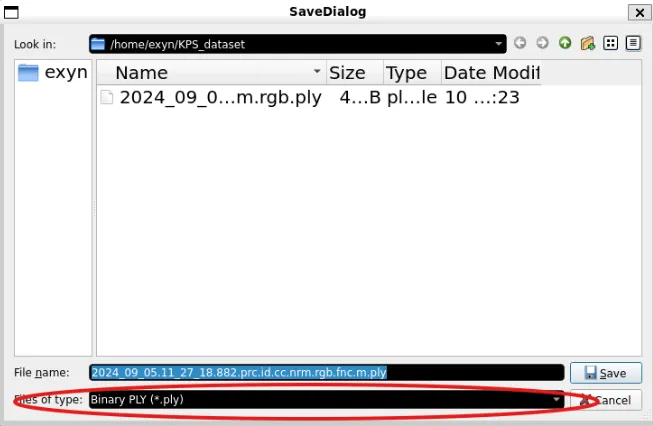
在保存对话框中导航到所需位置,并确保文件扩展名配置为 “Binary PLY (*.ply)”。
-
文件保存后,PLY 文件将出现在配置的位置,并且在同一目录中会创建一个文件夹 “<point_cloud_name>_images”,其中将包含全景照片 + “image_location.csv” 文件。
步骤 3:导入 Prevu3D
现在可以将步骤 2 中生成的 PLY + 图像 + 图像位置文件上传到 Prevu3D。