Viametris
Prevu3D 支持以下来自 Viametris 的扫描仪:
- MS 96
用于处理的 Exyn 软件:
- PPIMMS
要在 Prevu3D 内部处理 Viametris 数据集,我们需要以下可从 PPIMMS 导出的文件:
-
着色点云(LAZ)
-
轨迹(XYZ)
-
[可选] 全景图
-
[可选] 全景图像轨迹文件(XYZ)
步骤 1:点云导出
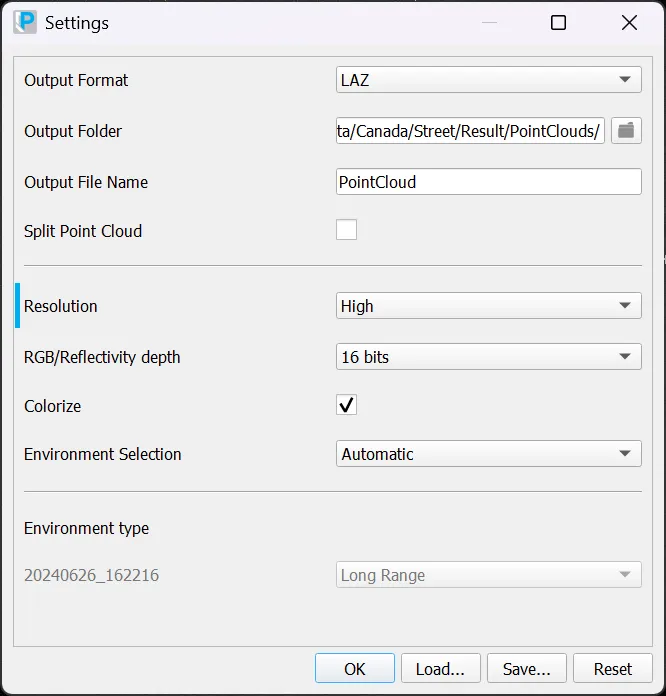
要导出点云,请访问 “Result” 菜单或右键点击项目中的结果,然后选择 “Export PointCloud (unified)”。
选择 “High” 分辨率,并根据需要调整 “Environment type” 以匹配所需的过滤配置文件。
步骤 2:传感器轨迹
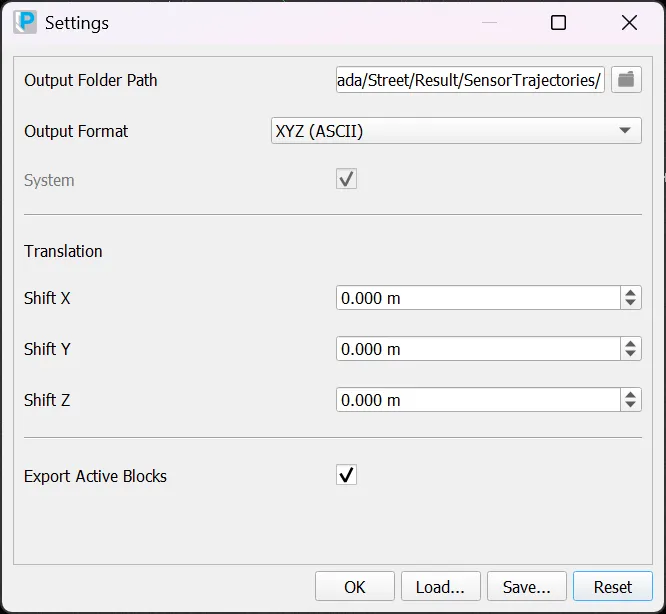
要导出传感器轨迹,请导航到 “Result” 菜单或右键点击项目中的结果,然后选择 “Export Sensor Trajectory”。
步骤 3:全景图像 + 全景图像轨迹文件
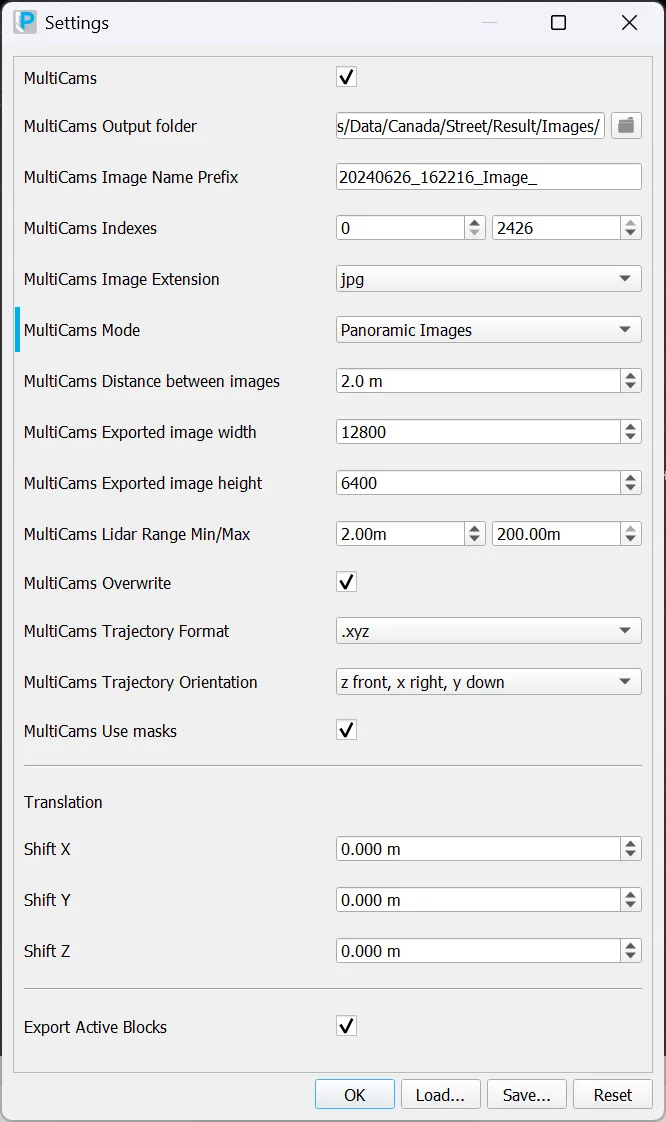
要导出图像,请导航到 “Result” 菜单或右键点击项目中的结果,然后选择 “Export Images”。
选择 “Panoramic Images” 模式,并根据你的要求调整 “Distance between images”。
图像的轨迹文件将被导出并保存在与全景图像相同的目录中。